<KSE:Widget-Daten-Widget-Typ="benutzerdefinierter Text" ID="1005000000729798" Typ="Beziehung"></kse:Widget>
Elektrorad Bürstenloser DC-Controller 48V 60V 2500W Sinuswellen-Controller 72V 3000W Elektroroller Zubehör
Art: Motorsteuerung
Material: Aluminiumlegierung
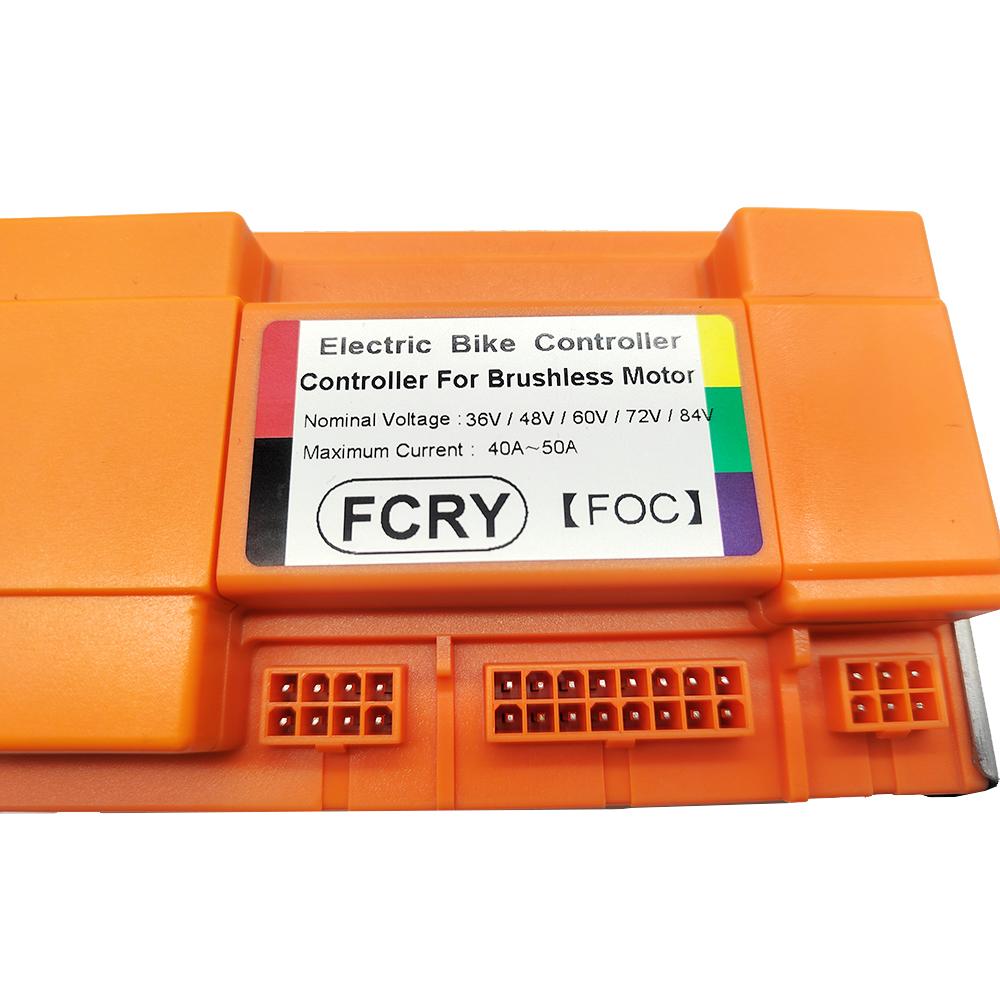
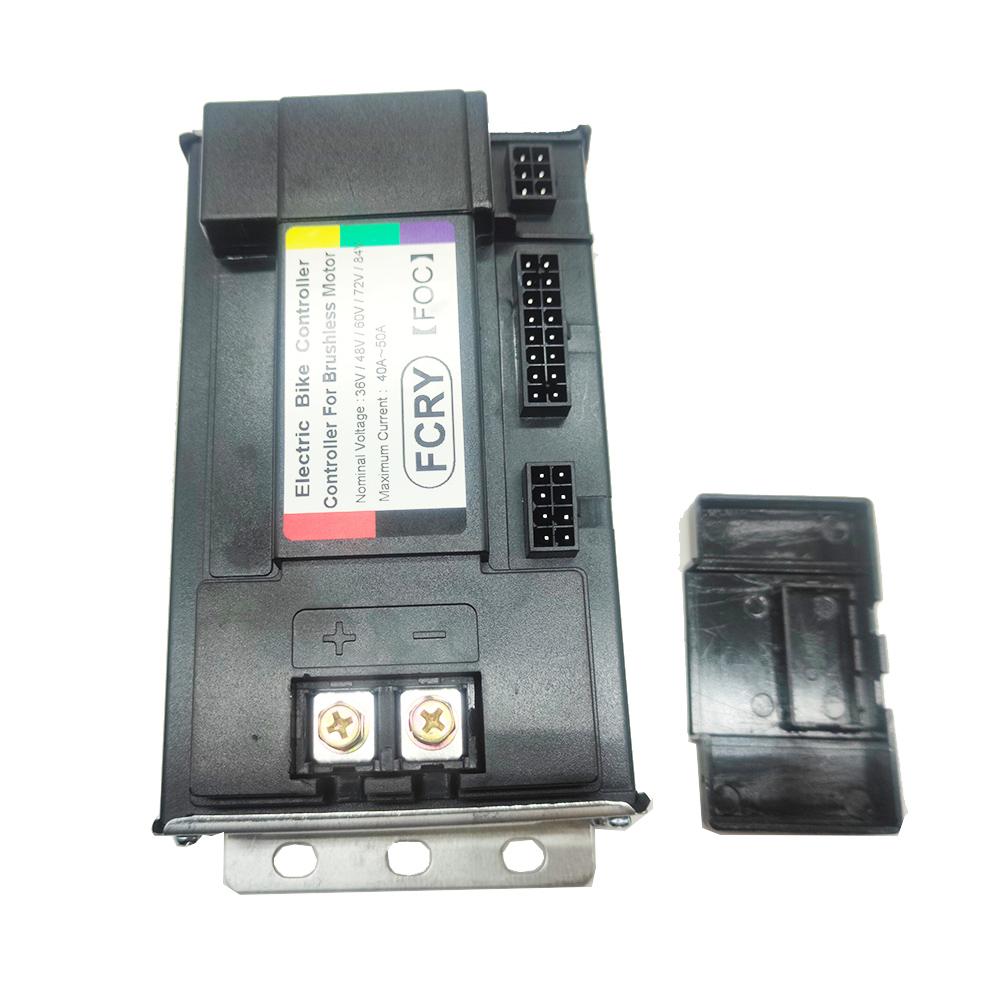
Stromspannung: 36V-84V universell, nach dem Anschließen der Lernleitung wird die Spannung entsprechend dem Batteriezustand erkannt.
Leistung: 1000W-2500W können alle arbeiten
Strombegrenzung: Nennstrom 45A, maximale Ausgangsleistung 50A.
Zustand: Da der Prozess Druckguss und Spritzguss ist, weist das Produkt selbst geringfügige Mängel auf. Wir garantieren jedoch, dass das Produkt und die internen Komponenten 100% fabrikneue Artikel sind.
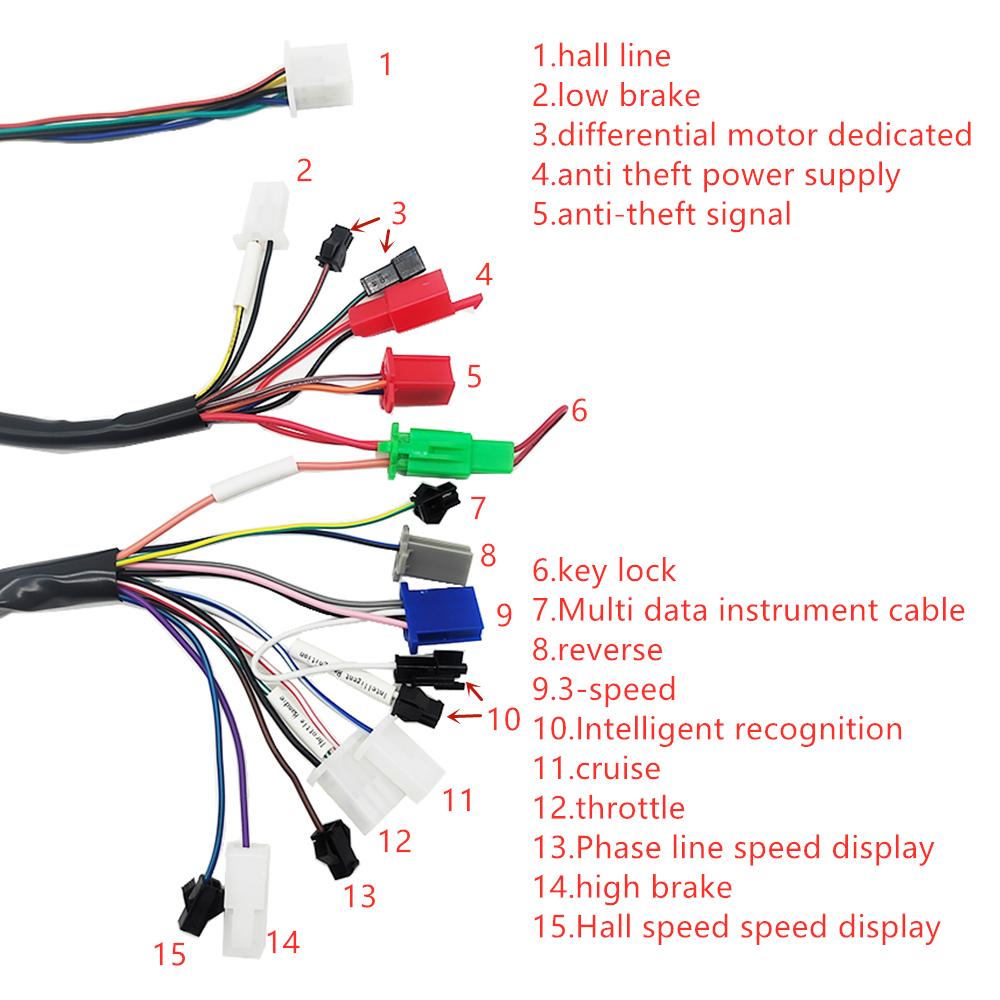
1. Halle Linie
2. niedrige Bremse
3. dedizierter Differentialmotor
4. Diebstahlsicheres Netzteil
5.Diebstahlschutzsignal
6.Schlüsselschloss
7. Mehrdaten-Instrumentenkabel
8.Rückwärts
9,3-Geschwindigkeit
10. Intelligente Erkennung (selbstlernende Linie)
11. Kreuzfahrt
12. Gas
13. Phasenleitungsdrehzahlanzeige
14. Hohe Bremse
15. Halle Geschwindigkeit Geschwindigkeit Anzeige
Wie verbinde ich mich?
1. die Batterie anschließen
2. Verbinden Sie die Drosselleitung des Controllers (Farbe zu Farbe), verbinden Sie das elektrische Schloss
(Wenn Ihr Gasgriff kein Schlüsselschloss hat, kann das Schlüsselschloss des Controllers überbrückt werden)
3. die Hall-Leitung verbinden(Wenn der Motor keine Hall-Leitung hat, muss diese nicht angeschlossen werden)
4. Wenn die beiden intelligenten Erkennungslinien angedockt sind, fährt das Rad vorwärts oder rückwärts.
(1. Wenn sich das Rad vorwärts bewegt, trennen Sie die intelligente Erkennungslinie.
2. Wenn das Rad rückwärts fährt, trennen Sie die intelligente Erkennungsleitung. Die intelligente Erkennungsleitung erneut andocken,
if wheel forward, Trennen Sie die selbstlernende Linie.)
5. Andere Funktionen können nach Bedarf angeschlossen werden.
Wie verbinde ich den Controller?
Schritt 1. Verbinden Sie die Plus- und Minuspolen, Motorphasenleitungen.
Schritt 2. Verbinden Sie die Drähte 1, 3, 11
Schritt 3. Verbinden Sie Leitung 14, und der Motor hängt. (Hinweis: Bevor Sie die selbstlernende Leitung anschließen, muss der Motor aufgehängt werden.)
Schritt 4. Der Motor führt eine Vorwärts-/Rückwärtsrotation aus.. (Bei einer Umkehrung müssen Sie Leitung 14 trennen und wieder anschließen.) Warten Sie 10 Sekunden, um das Lernen im Vorwärtsmodus abzuschließen.
Schritt 5. Vervollständigen Sie die Verkabelung mit den verbleibenden Kabeln gemäß Ihren Anforderungen.
Was ist ein Sinuswellen-Controller?
Ruhiger Start (außer in besonderen Fällen)
Große Leistung und Energieeinsparung.
Der Drei-Modus-Controller ist ein Sinuswellen-Controller.
Es kann in drei Modi arbeiten: Sinuswellenmodus, Rechteckwellenmodus und Hallloser Modus. (d.h. kann ohne Hall-Sensor verwendet werden).
Die Standardeinstellung ist der Sinuswellenmodus mit Hallsensor.
Wenn der Hall-Sensor beschädigt ist, schaltet er automatisch in den Rechteckwellenmodus.
Läuft im Hall-losen Modus, wenn kein Hall-Sensor angeschlossen ist.
Geeignet für Nabenmotoren, Differentialmotoren usw.
Tipps:
Funktioniert mit vielen Motoren, aber nur Nabenmotoren mit Hall-Sensoren können den Sinuswellenmodus verwenden.
Es schaltet automatisch in den Rechteckwellenmodus oder den Hall-losen Modus, wenn andere Motoren laufen.
verwenden für: Elektrofahrrad,Elektro-Scooter
Markenname: KEINER
Ursprung: Festlandchina
Art: Regler
Hochbesorgniserregende Chemikalie: Keiner
Auswahl: Ja
Stromspannung: 36V/48V/60V/72V/84V Controller





 Geld zurück bei Nichtlieferung