Hochbesorgniserregende Chemikalie : keiner
Art : Modul
Ursprung : Festlandchina
Zustand : Neu
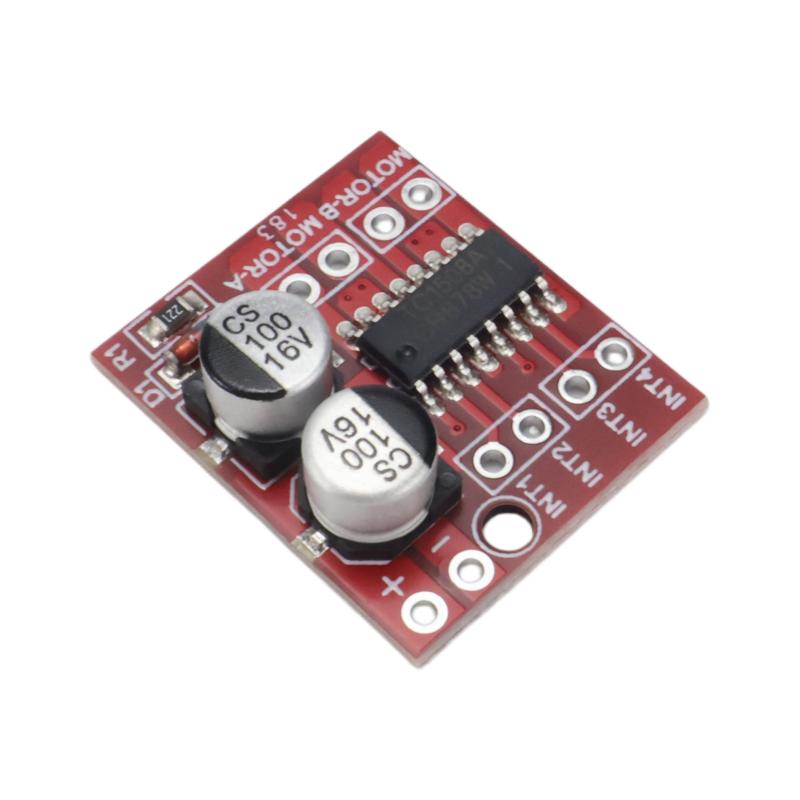
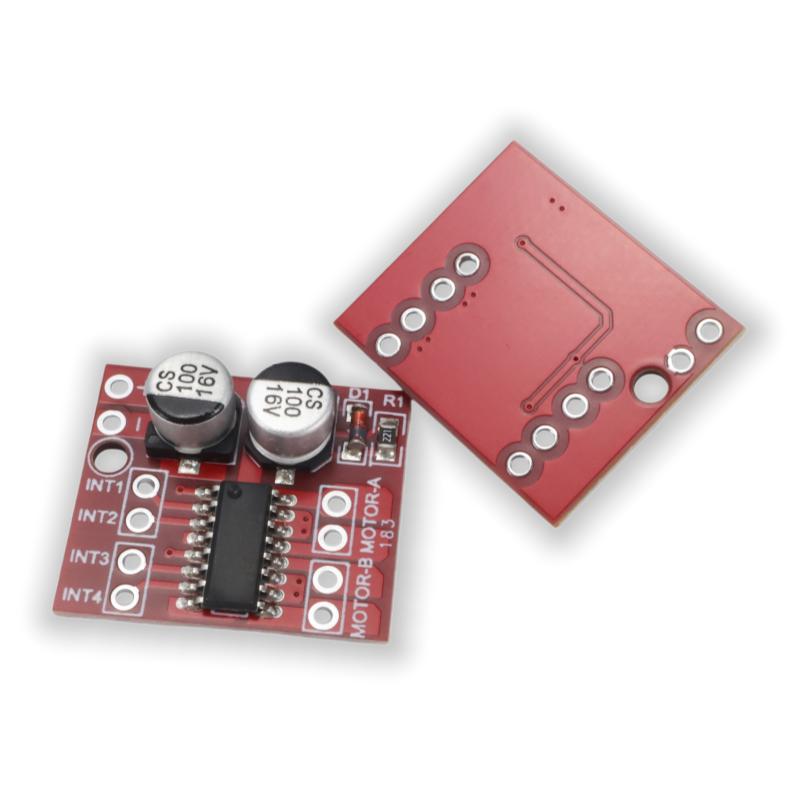
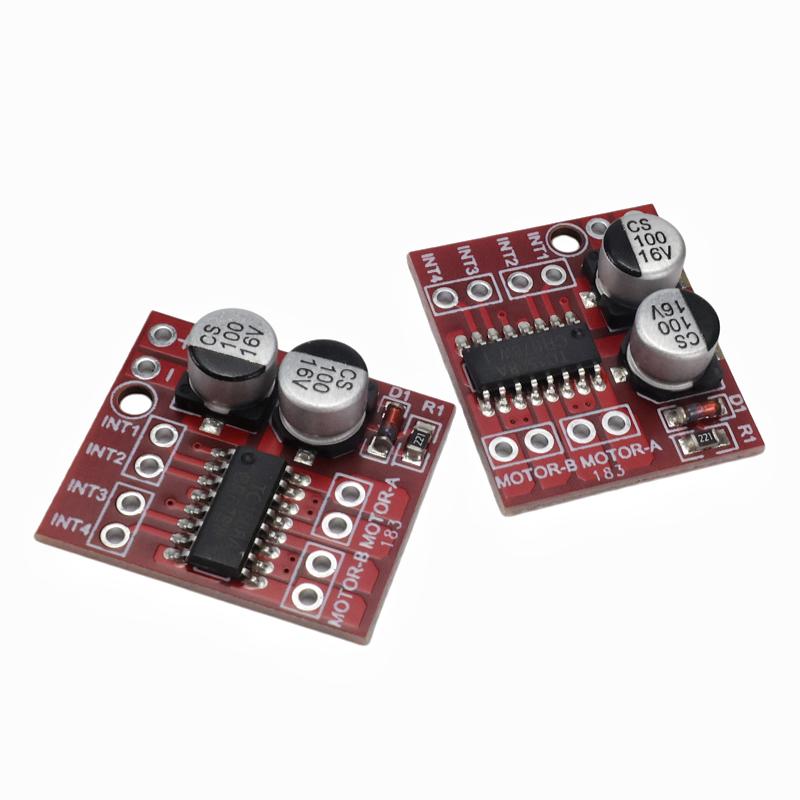
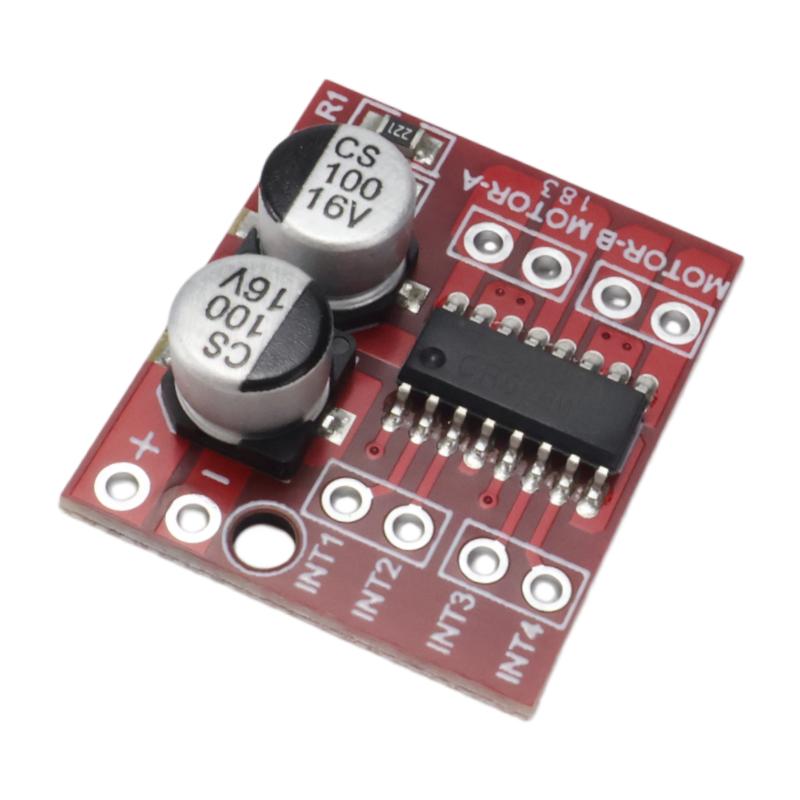
Mini-Doppel-H-Brücken-Motor-Treiber – Treiben Sie Ihr Smart Car & Roboter an! MX1508 Chip, 1,5A Ansteuerung, PWM-Geschwindigkeitsregelung, 2-10V Weitspannung. Kompakte Größe, Große Leistung.
Hauptmerkmale und Vorteile
Doppelte H-Brücke, Ein Chip Zwei Antriebe: Steuert zwei Gleichstrommotoren oder einen 4-Draht-Schrittmotor – Vorwärts-/Rückwärtssteuerung.
1,5A Hochstrom-Treiber: 1,5 A Dauerstrom, 2,5 A Spitzenstrom – perfekt für smarte Autos und Roboter.
️ PWM-Geschwindigkeitsregelung: Unterstützt PWM-Eingang für präzise Geschwindigkeitsregelung.
️ Integrierter Hitzeschutz: Automatische Abschaltung bei Motorstillstand, automatische Wiederinbetriebnahme bei sinkender Temperatur – sicher und zuverlässig.
Ultra-Kompakt: Nur 24,7×21×5 mm mit Befestigungslöchern – ideal für enge Räume.
Geringer Stromverbrauch, Akku-freundlich: Standby-Strom <0,1 µA, MOS-Schalter mit geringem Einschaltwiderstand – kein Kühlkörper erforderlich.
Produktbeschreibung
Benötigen Sie einen kompakten, leistungsstarken Motor-Treiber für Ihr Smart Car oder Ihren Roboter? Dieser Mini L298N Motortreiber ist die Antwort. Basierend auf dem MX1508-Chip verfügt es über zwei H-Brücken zur Ansteuerung von zwei Gleichstrommotoren oder einem Schrittmotor.. Unterstützt PWM-Drehzahlregelung und Vorwärts-/Rückwärtslauf. Breiter Eingangsspannungsbereich von 2-10 V macht es perfekt für batteriebetriebene Projekte. Integrierter thermischer Schutz gewährleistet einen sicheren Betrieb, auch bei blockiertem Motor.. Kompakte Bauform, einfach in jedes DIY-Projekt zu integrieren.
Schnellstartanleitung & Wichtige Tipps
Was Sie erhalten & Was Sie brauchen
Dieses Board tut: Treibt zwei Gleichstrommotoren an (Vorwärts/Rückwärts/PWM) oder ein Schrittmotor
Dieses Board ist NICHT: Für Hochleistungsmotoren (>1,5A kontinuierlich), noch isoliertes Signalmodul
Sie benötigen: Mikrocontroller (Arduino/Raspberry Pi/usw.), Überbrückungsdrähte, 2-10V Stromversorgung (Batterie), Motoren
Neu hier? Schauen Sie sich unser Draht-Kit an – enthält Buchse-zu-Buchse Jumper-Kabel
Verkabelung in 3 Schritten
1. power: VCC → 2-10V positiv, GND → negativ (VORSICHT: Verpolung zerstört das Modul sofort!)
2.Motoren: OUT1/OUT2 → Motor A, OUT3/OUT4 → Motor B
3. Steuersignale: IN1/IN2 → Digitale Pins des Mikrocontrollers (Motor A), IN3/IN4 → Digitale Pins des Mikrocontrollers (Motor B), ENA/ENB → PWM-Pins (Geschwindigkeitskontrolle)
️ Hinweis: Signal-Eingangsspannung 1,8-7V – direkt kompatibel mit Arduino 5V. Offene Eingangspins verursachen keine Fehltriggerung.
Häufig gestellte Fragen
Motor läuft nicht?
Stromversorgung prüfen (2-10 V) und Verkabelung. Versuchen Sie, IN1 auf HOCH und IN2 auf NIEDRIG zu setzen – der Motor sollte sich vorwärts drehen.
Motor läuft langsam oder schwach?
Prüfen Sie, ob die Versorgungsspannung ausreichend ist oder der Strom unzureichend ist. Der Dauerstrom beträgt 1,5 A – reduzieren Sie die Last, wenn der Motor mehr zieht.
Modul wird heiß?
Der normale Betrieb läuft kühl. Bei Überhitzung auf Ausgangskurzschluss, blockierten Motor oder Eingangsspannung >10V prüfen.. Der thermische Schutz pausiert die Ausgabe, bis die Temperatur sinkt.
Spezifikationen
Etikette:Ja




 Geld zurück bei Nichtlieferung